机器人内部空间成为产品设计重点
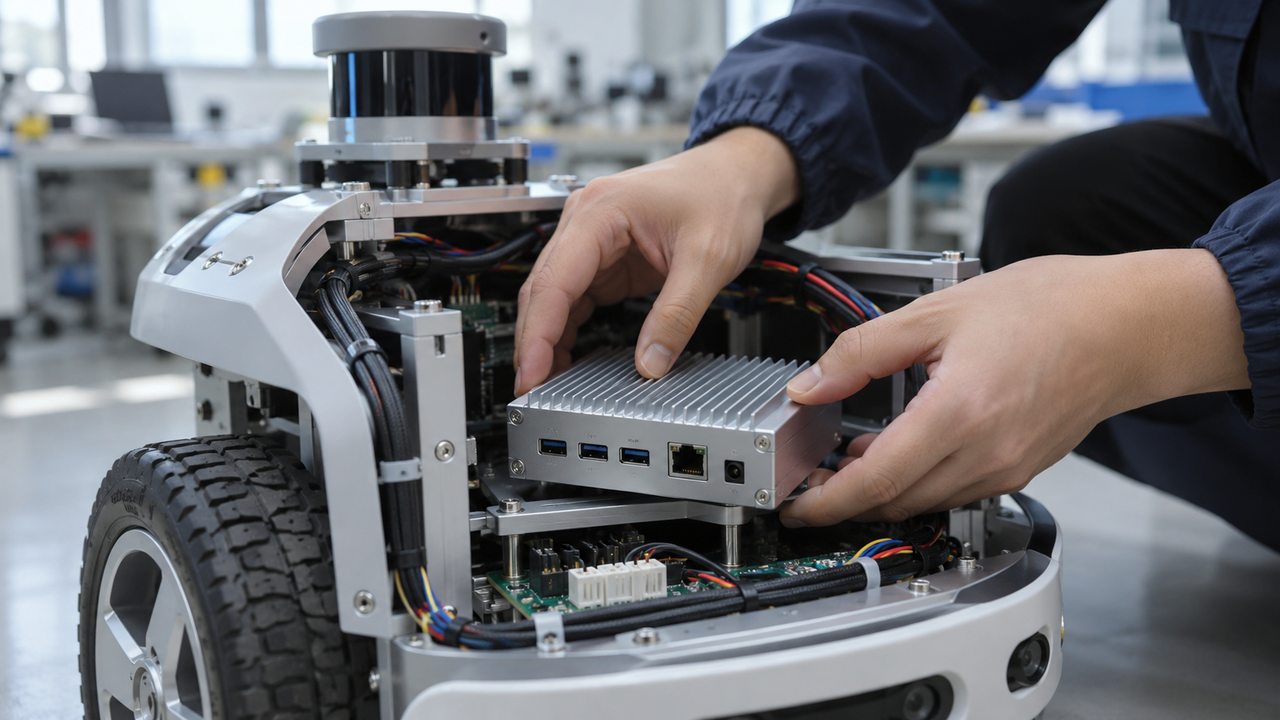
AAEON在2026年2月16日介绍de next-RAP8-EZBOX,将其定位为可嵌入工业机器人和自主系统的紧凑计算平台。原文给出的尺寸约为九十五点五毫米乘六十九点五毫米,高度依版本为四十二点五或四十五点四毫米,重量约二百三十五克。对机器人设计团队而言,更小的主机有助于安排内部部件,但仍要把接头、线缆和固定结构计入总体空间。
PG关注的是计算机怎样真正进入机器人本体。安装位置需要兼顾重心、可检修性和散热路径,不能仅依据外壳能否放进机舱作决定。尤其在移动设备中,计算单元与电池、驱动器和传感器往往距离较近,结构与线路应共同设计。小型化提供了更多可能,但仍需要完整装配验证。
处理器资源服务感知与数据任务
根据原文,该系统采用第十三代Intel Core处理器,最高具备十核心、十二线程,并配合集成图形和神经网络加速相关能力。产品支持最高十六吉字节低功耗内存,可用于机器人路径规划、数据处理和视觉检查等方向。最高规格应按具体处理器和配置理解,不能把不同选项的能力自动汇总到同一台设备上。
实际机器人运行时,视觉输入、导航算法与状态管理可能同时占用资源。评估人员可以先使用目标软件和传感器,记录持续负载下的处理延迟与内存使用,再观察任务并行时的变化。硬件能够执行计算,并不代表某种导航或检测能力已经完成验证;模型、控制软件和整机环境仍会决定最终表现。
散热选择需要对应封闭结构
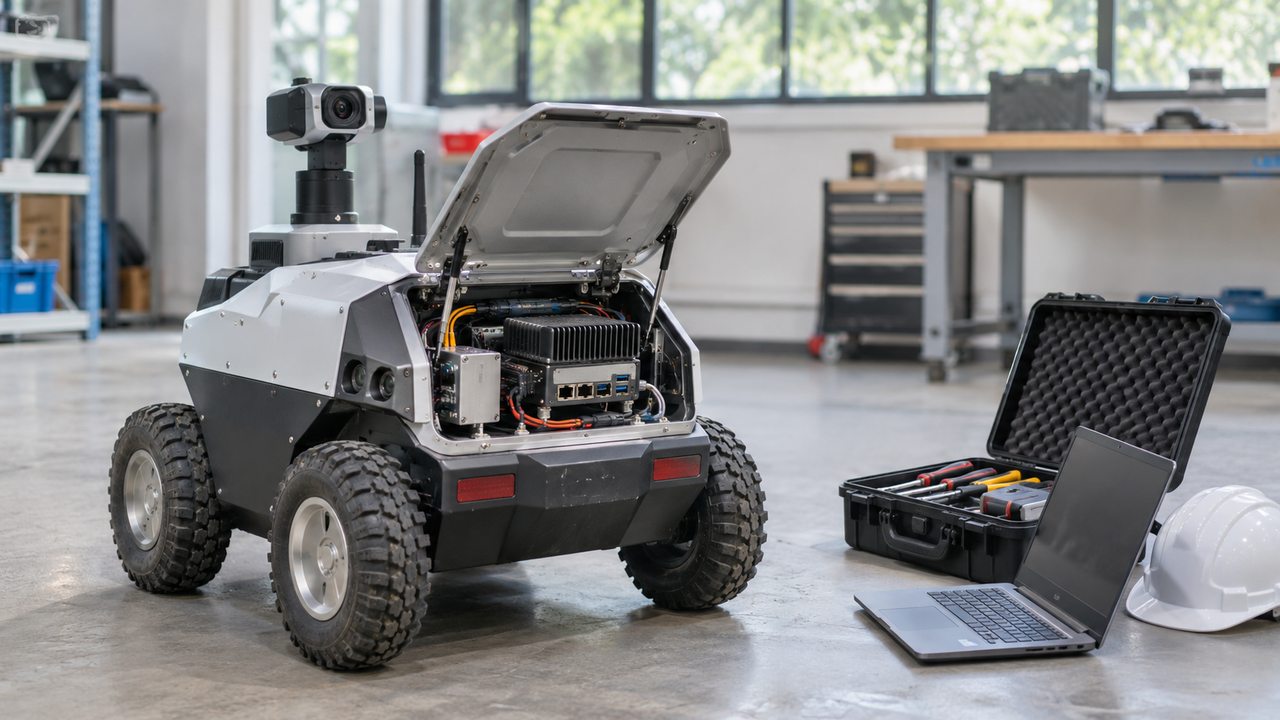
de next-RAP8-EZBOX提供风扇辅助和被动散热选项,原文将其与封闭机壳内的集成需求联系起来,并强调低功耗处理器与内存对热量控制的作用。封闭结构能否稳定运行,仍取决于主机与外壳之间的热路径、周围部件发热以及环境条件,不能仅凭散热选项推导任何机舱都无需进一步设计。
项目团队可以在最终安装位置测试持续运算和充电等代表性状态,观察温度与负载是否互相影响。如果需要调整散热器或固定方式,应在调整后重新验证,而不是沿用桌面裸机测试结论。对移动设备,还应检查振动后连接是否牢固、风扇版本是否留有通道,以及维护时能否便捷接触关键部件。
外设接口连接机器人子系统
原文列出千兆与多吉比特双网络、两个高速通用串行总线接口,以及可用于高速存储或适配扩展的模块插槽。这些接口为摄像头、传感器和控制器提供连接基础,但具体部件能否协同,还需检查驱动、协议和供电条件。接口数量有限的紧凑系统,应先明确哪些连接必须直接使用,哪些可以通过经过验证的外部设备扩展。
PG认为,这款产品的选型价值在于把尺寸、重量和运算连接放在一起比较。开发团队应在样机阶段验证线缆走向、持续负载和异常恢复,再判断它是否适合机器人内部安装。原文没有公布特定整机的续航或作业效率,因此不能从主机功耗直接推出机器人运行时间,实际结果仍需由完整系统测量。
为复制部署保存装配基线
完成试点后,可记录主机版本、散热结构、固定位置和外设线缆,与软件版本和测试结果一起归档。后续批量装配或替换计算机时,就能按照同一条件检查,避免仅采购同名产品却改变了散热或连接方式。这样有助于把紧凑硬件的集成成果转化为可维护的机器人配置。